
Tecnología de inducción magnética sin contacto físico
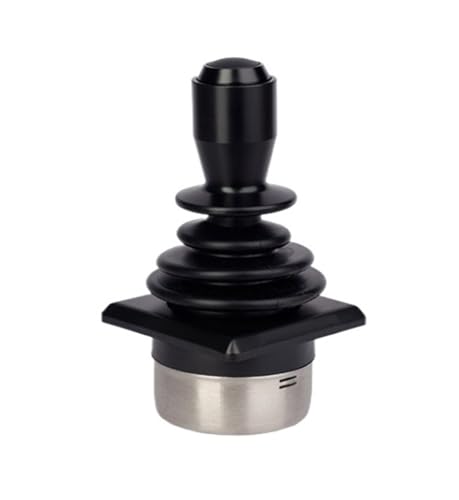
El gran avance de este controlador radica en su principio de funcionamiento basado en el efecto Hall. Al prescindir de escobillas físicas para medir el movimiento en sus dos ejes, se elimina por completo la fricción interna que destruye otros dispositivos. El operador de la maquinaria percibe una resistencia homogénea y predecible, lo que facilita enormemente las tareas de posicionamiento milimétrico en hangares o cubiertas de barcos.
Cuadro de propiedades funcionales
| Componente | Especificación Operativa |
|---|---|
| Mecanismo | Hall bidimensional continuo |
| Restricción | Límite circular simétrico |
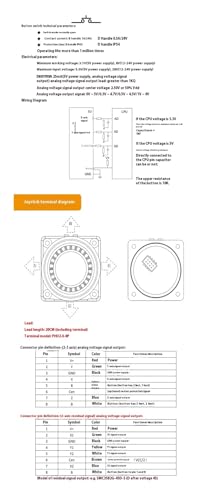
| Voltaje | 5V de alimentación regulada |
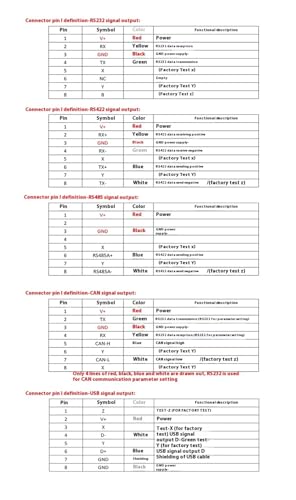
| Salida digital | RS232 serie de tres hilos |
| Pulsador | Un interruptor electromecánico superior |
Diseño geométrico de recorrido circular
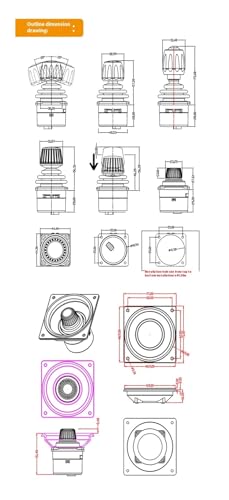
A diferencia de los patrones de movimiento en cruz, el guiado circular de este modelo SMC35F permite explorar todo el rango de movimiento sin esquinas que bloqueen la transición. Esto resulta crucial para aplicaciones donde el desplazamiento combinado de motores debe ser fluido, como el apuntamiento de cámaras de vigilancia perimetral marina o el despliegue de brazos robóticos de carga.
Ventajas mecánicas notables
- Retorno automático al punto cero con alta repetibilidad.
- Carcasa inferior protegida para instalación en pupitres de mando.
- Botón superior que actúa como gatillo seguro de validación.